


- Photos


New
Metrohub 09TR: Robotic Optical Tracking 3D Scanning System for Automated Scanning & Inspection
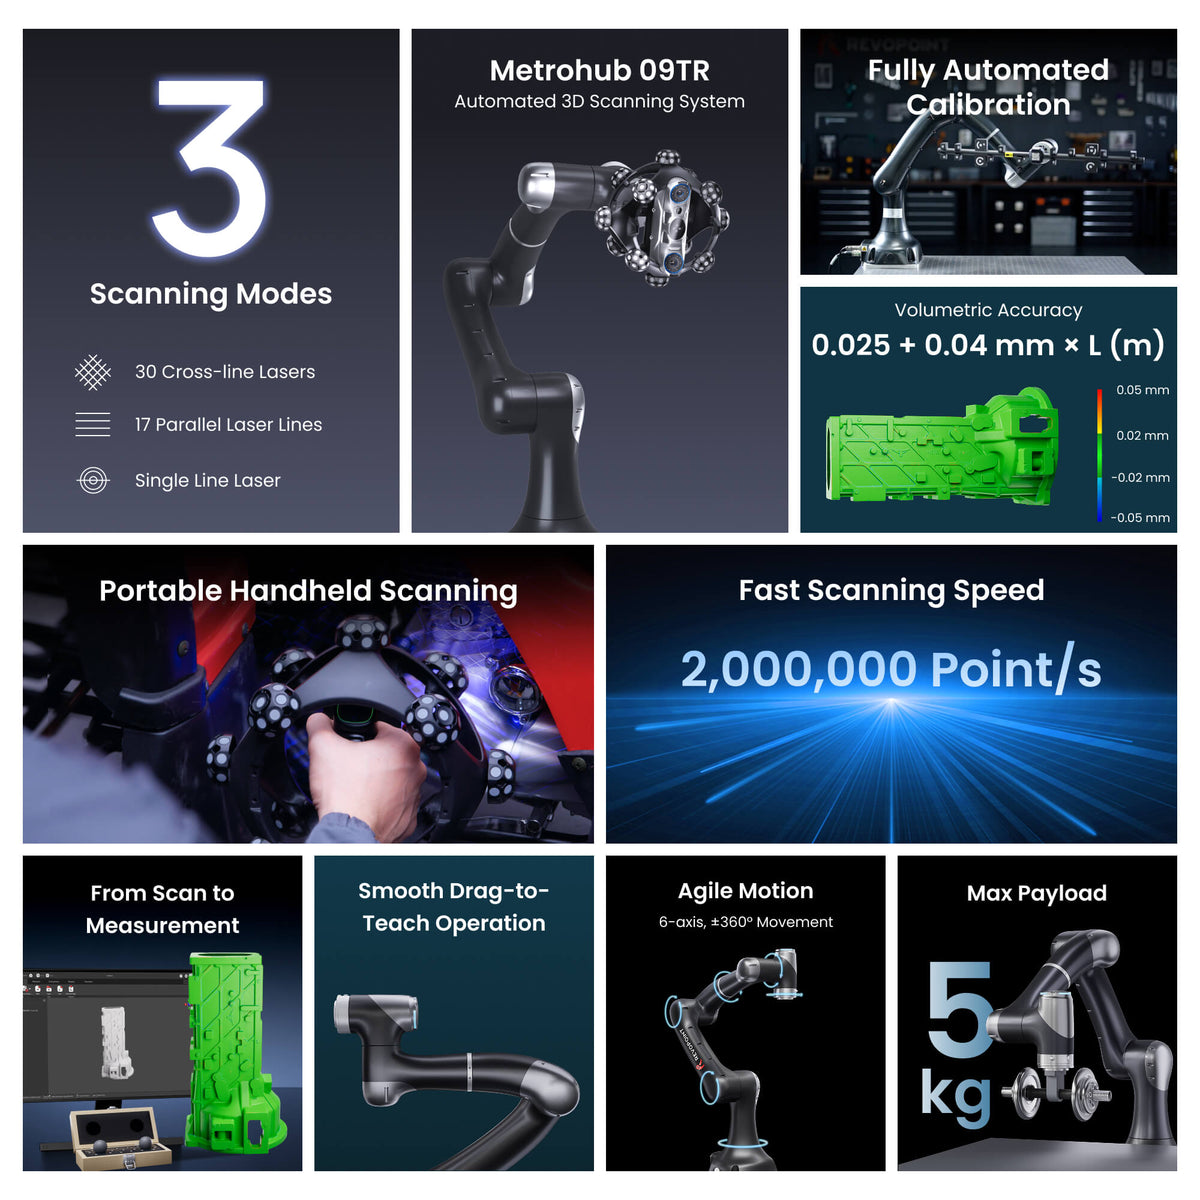
· Volumetric Accuracy: 0.025 mm + 0.04 mm × L (m)
· Triple Blue Laser Capture
· Fast Scanning Speed 2,000,000 Point/s
· Certified 3D Measurement & Inspection
· Agile Motion 6-axis, ±360° Movement
· Max Payload 5 kg
· Plug-and-Play 3D Automation
En règle générale, la livraison est gratuite pour la plupart des scanners 3D, avec une réception rapide sous 3 à 5 jours ouvrables. Les logiciels ne sont pas remboursables et sont livrés rapidement par voie numérique par e-mail.


Caractéristiques
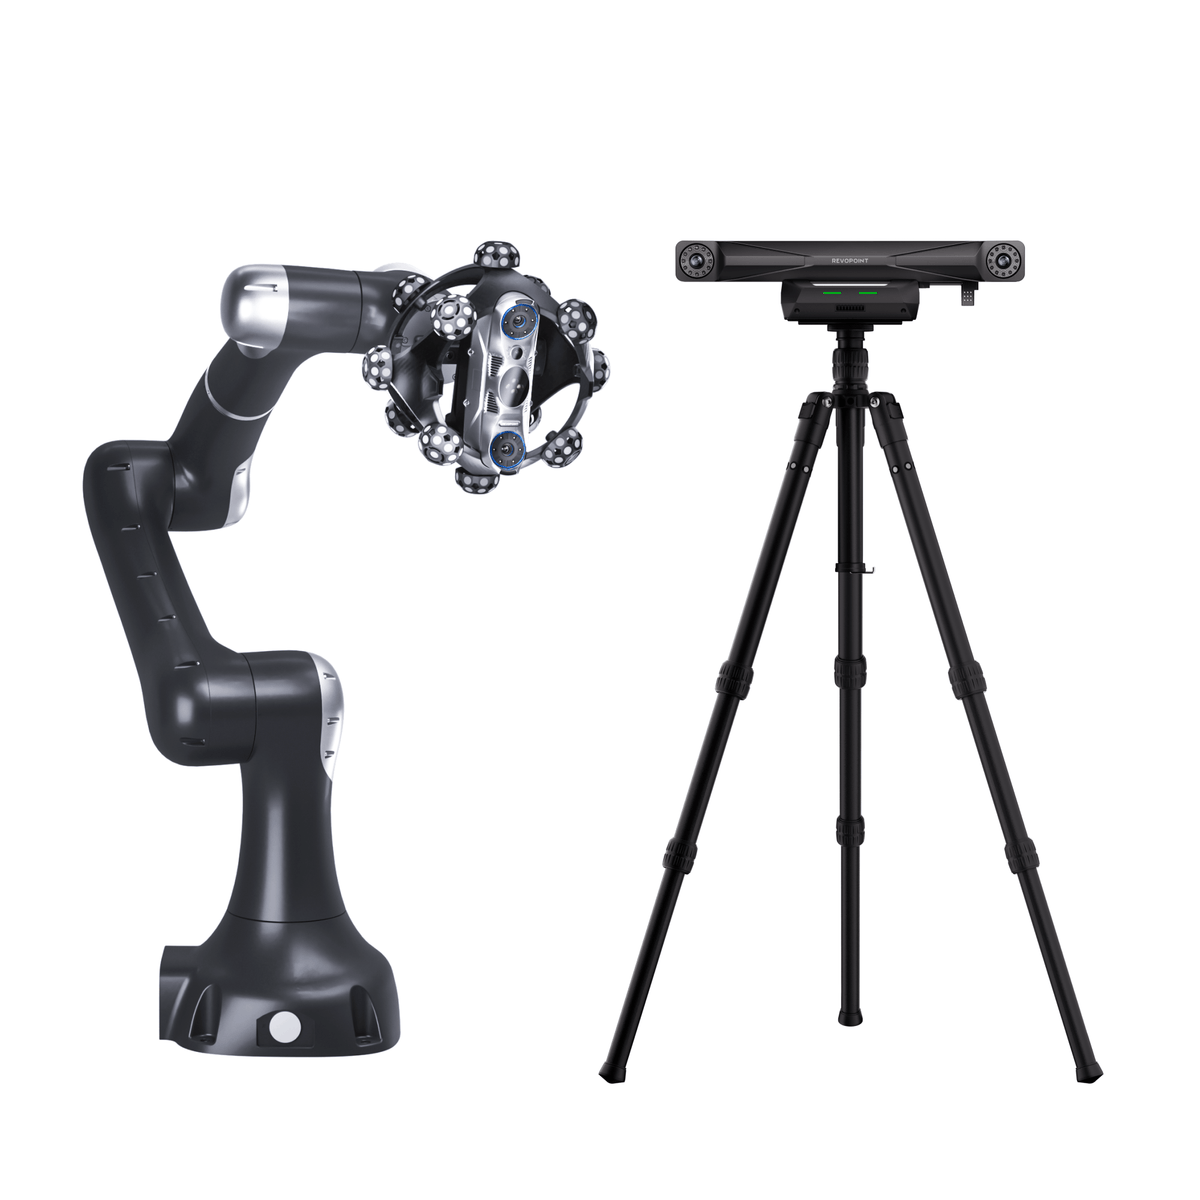
Metrohub 09TR integrates a high-precision *Trackit SR optical tracking 3D scanner and 6-axis cobot Vbot 9 , CNC turntable, and TrackBot software for automated multi-angle scanning, measurement analysis, and inspection reporting — with drag-to-teach path planning, force sensing, and collaborative safety design.


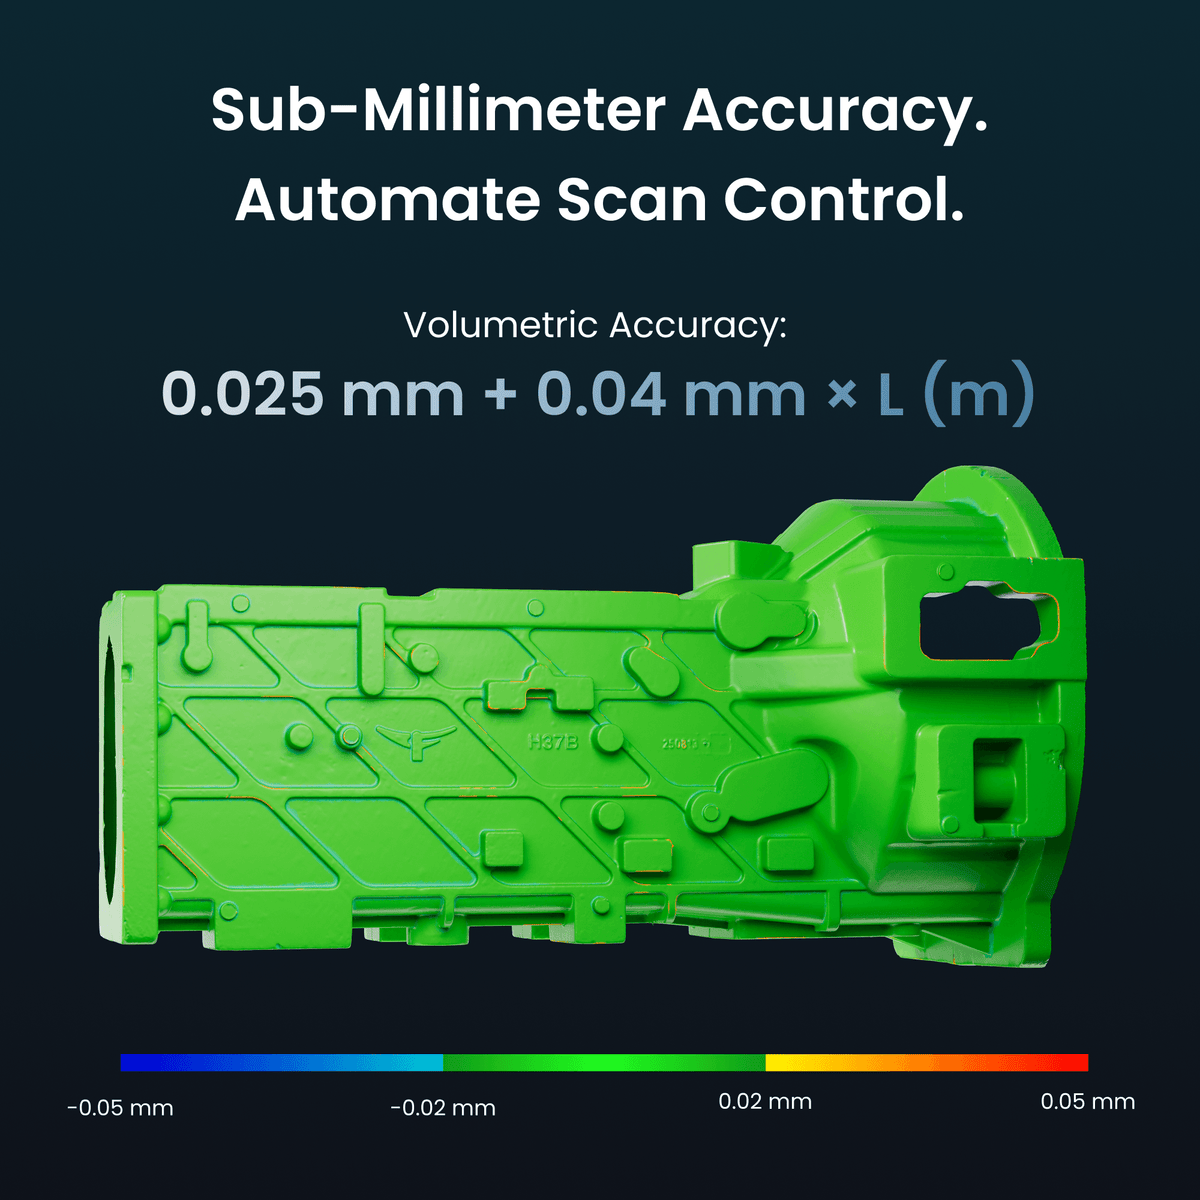
Sub-Millimeter Accuracy. Automate Scan Control.
Powered by the 6-axis Vbot 9, automated multi-angle scanning covers curved, freeform, and deep-cavity components.
Volumetric Accuracy:
0.025 mm + 0.04 mm × L (m)
Fused Point Distance
Up to 0.05 mm


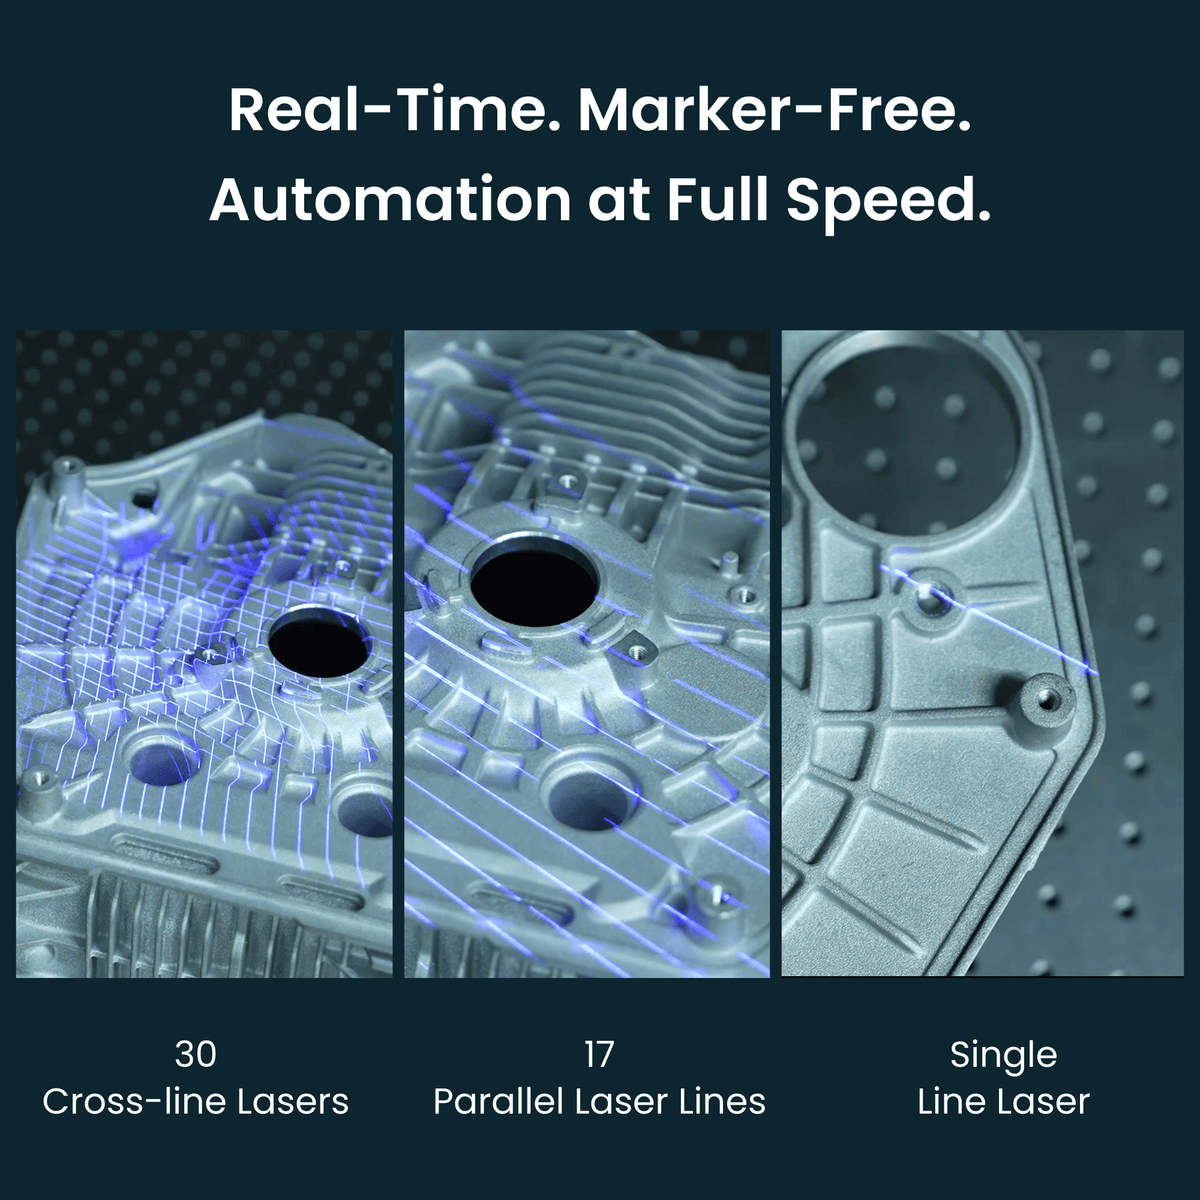
Real-Time. Marker-Free. Automation at Full Speed.
Trackit SR's 30 cross-line, 17 parallel-line, and single-line lasers enable marker-free scanning of black, reflective, and metallic surfaces at up to 2,000,000 points/s.


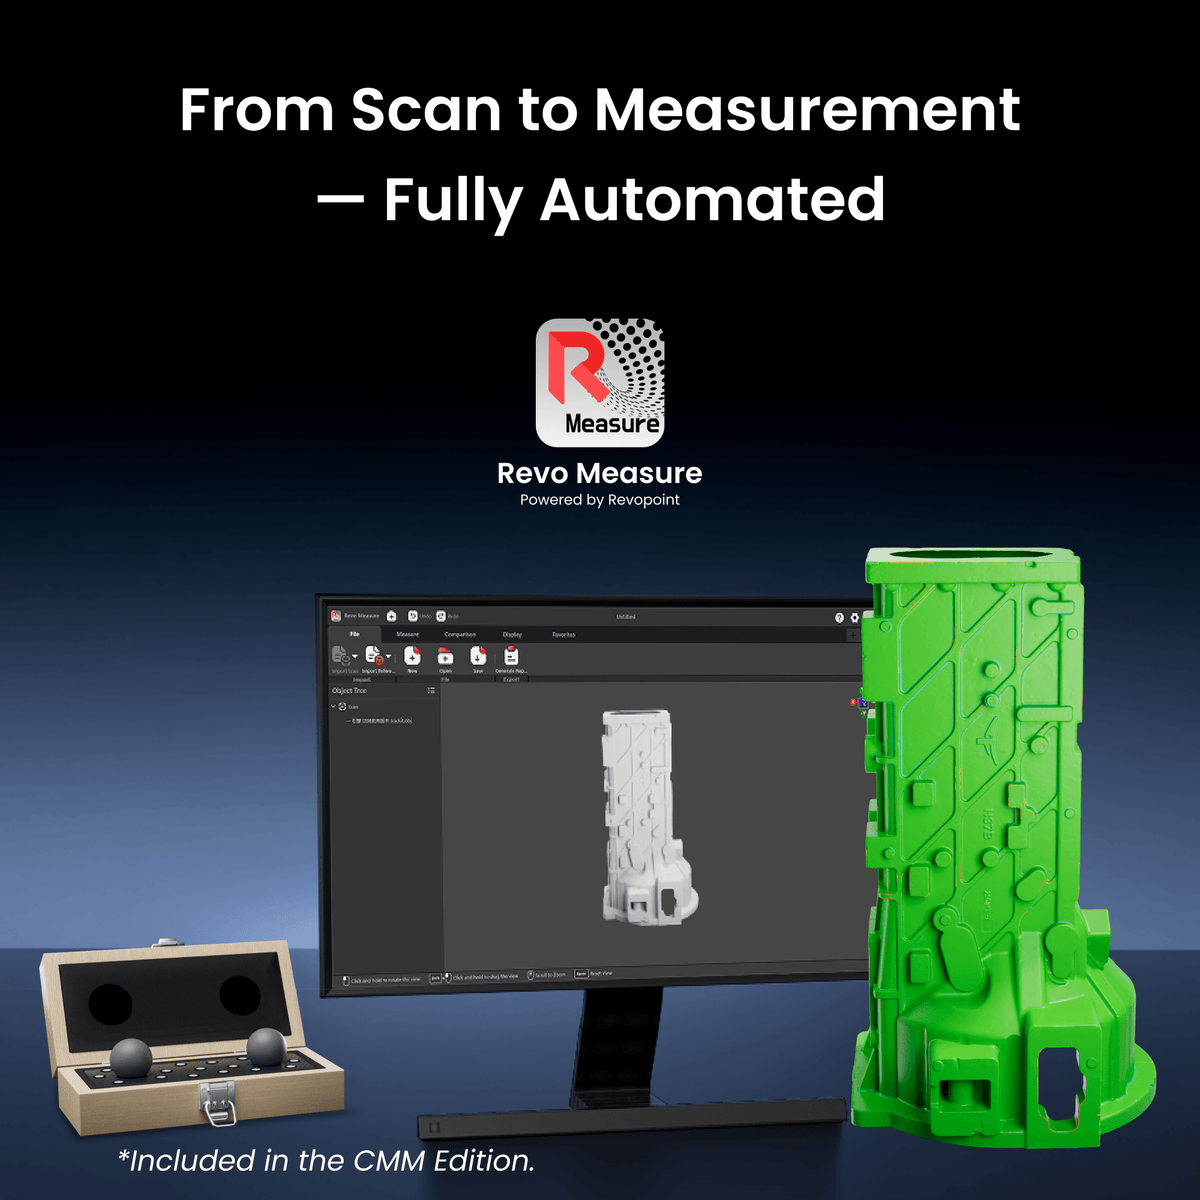
From Scan to Measurement — Fully Automated
Metrohub 09TR supports preset templates for batch inspection workflows — automatically triggering *Revo Measure for dimensional inspection, GD&T analysis, and result output.
*Included in the CMM Edition.


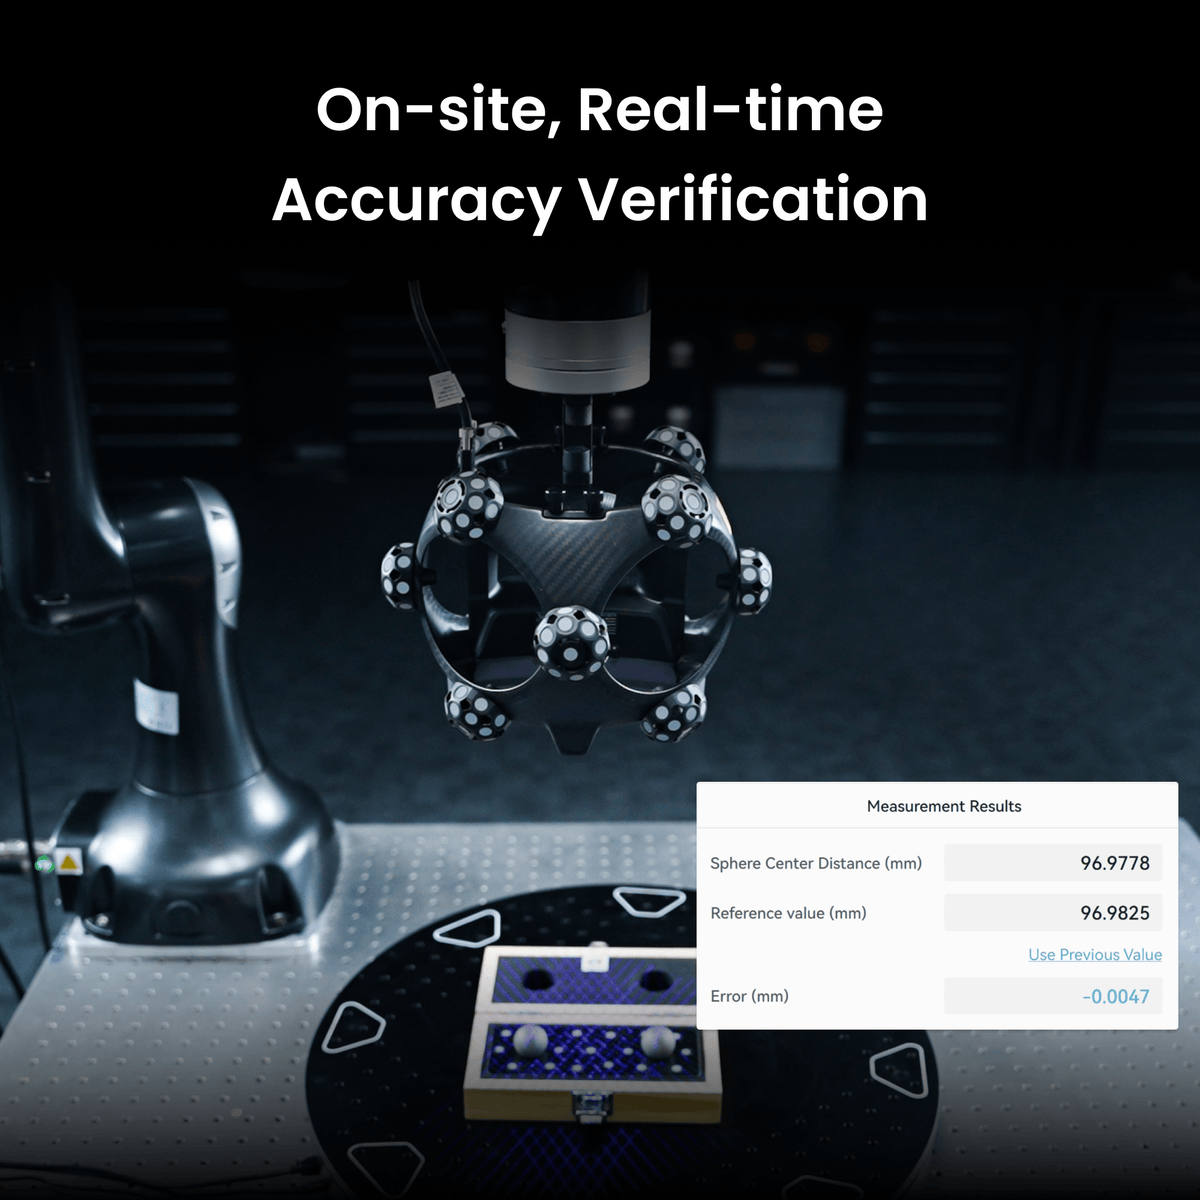
Vérification de précision en temps réel sur site
La plaque à billes* de qualité métrologique du Metrohub 09TR et son flux de vérification automatisé fournissent une confirmation instantanée de la précision sur site dans TrackBot.
*Inclus dans l'édition CMM.


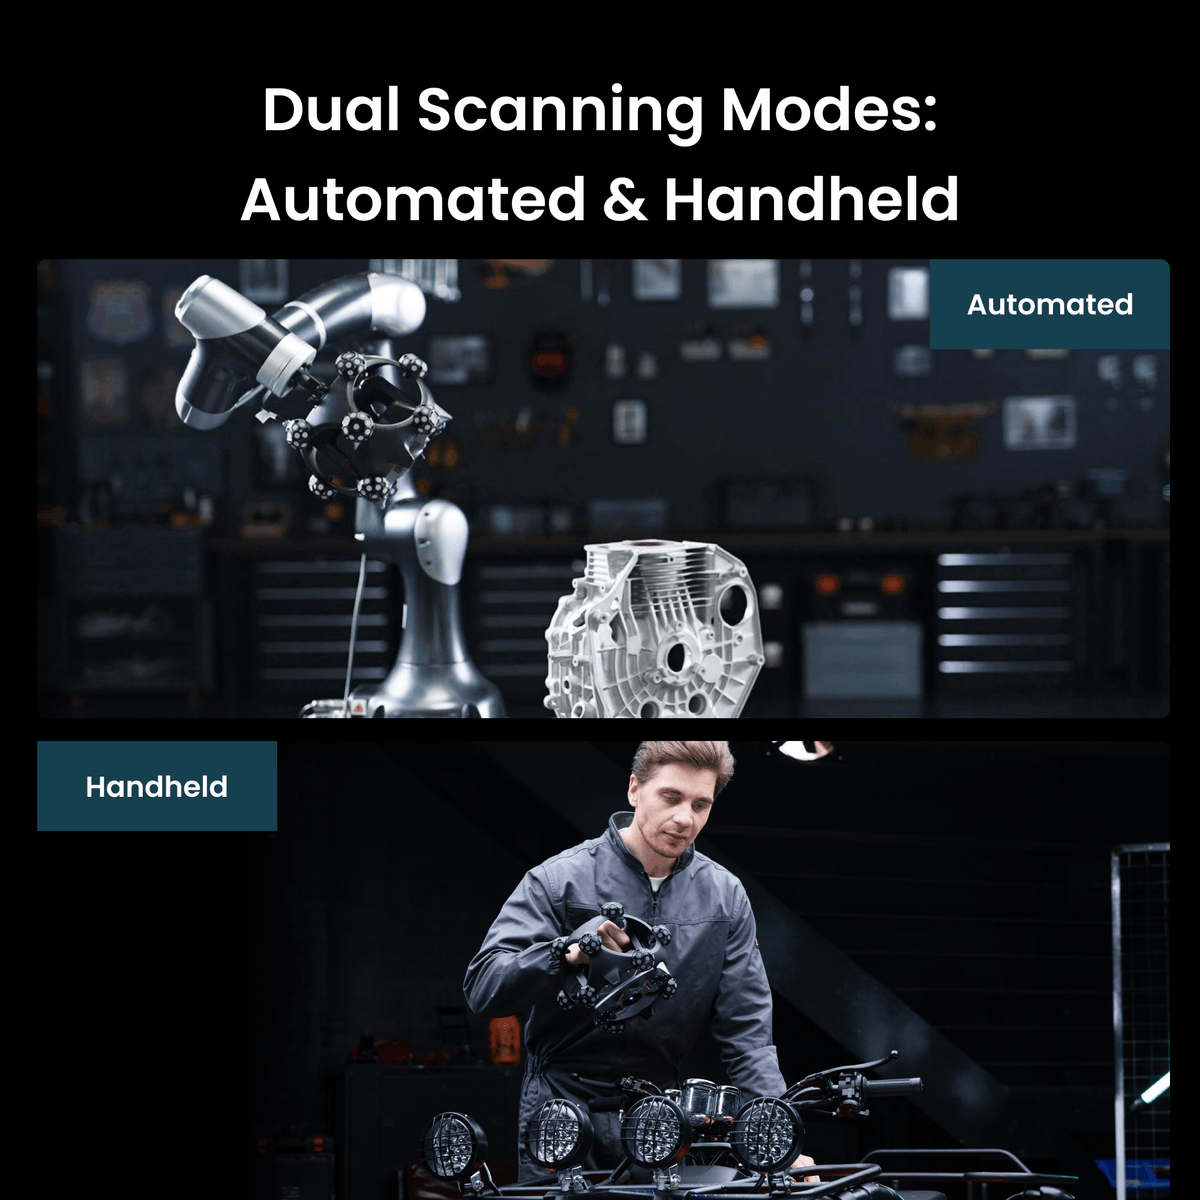
Deux modes de numérisation : autonome et automatisé
Il fonctionne également de manière sans fil et autonome pour la numérisation avec marqueurs.


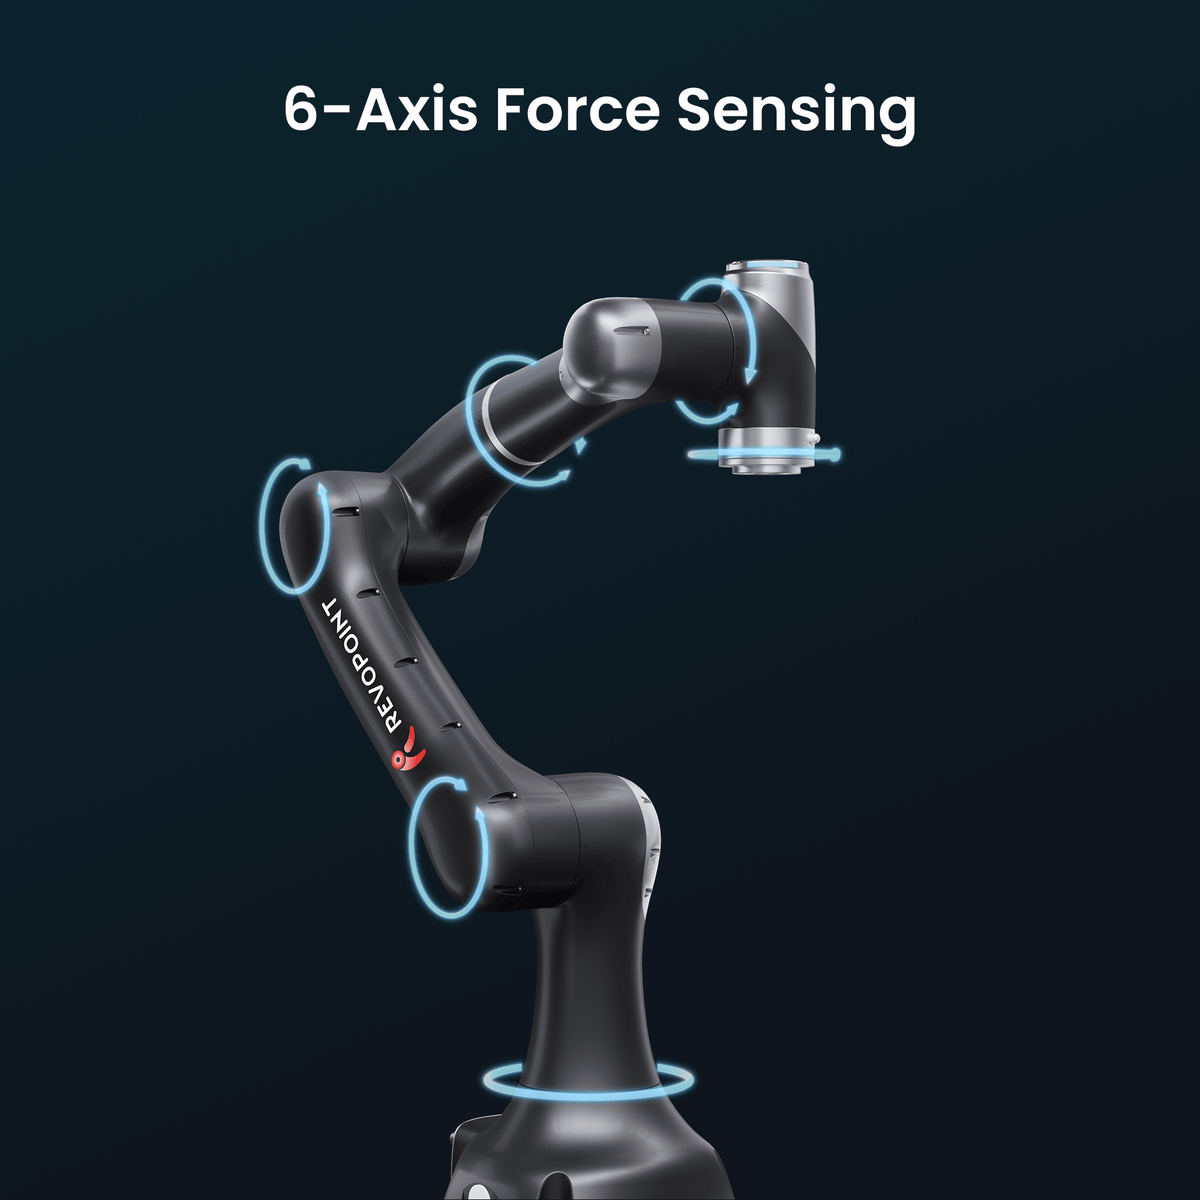
6-Axis Force Sensing — Feel Every Move
Vbot 9's integrated 6-axis force sensors deliver ultra-sensitive force feedback and real-time force control.


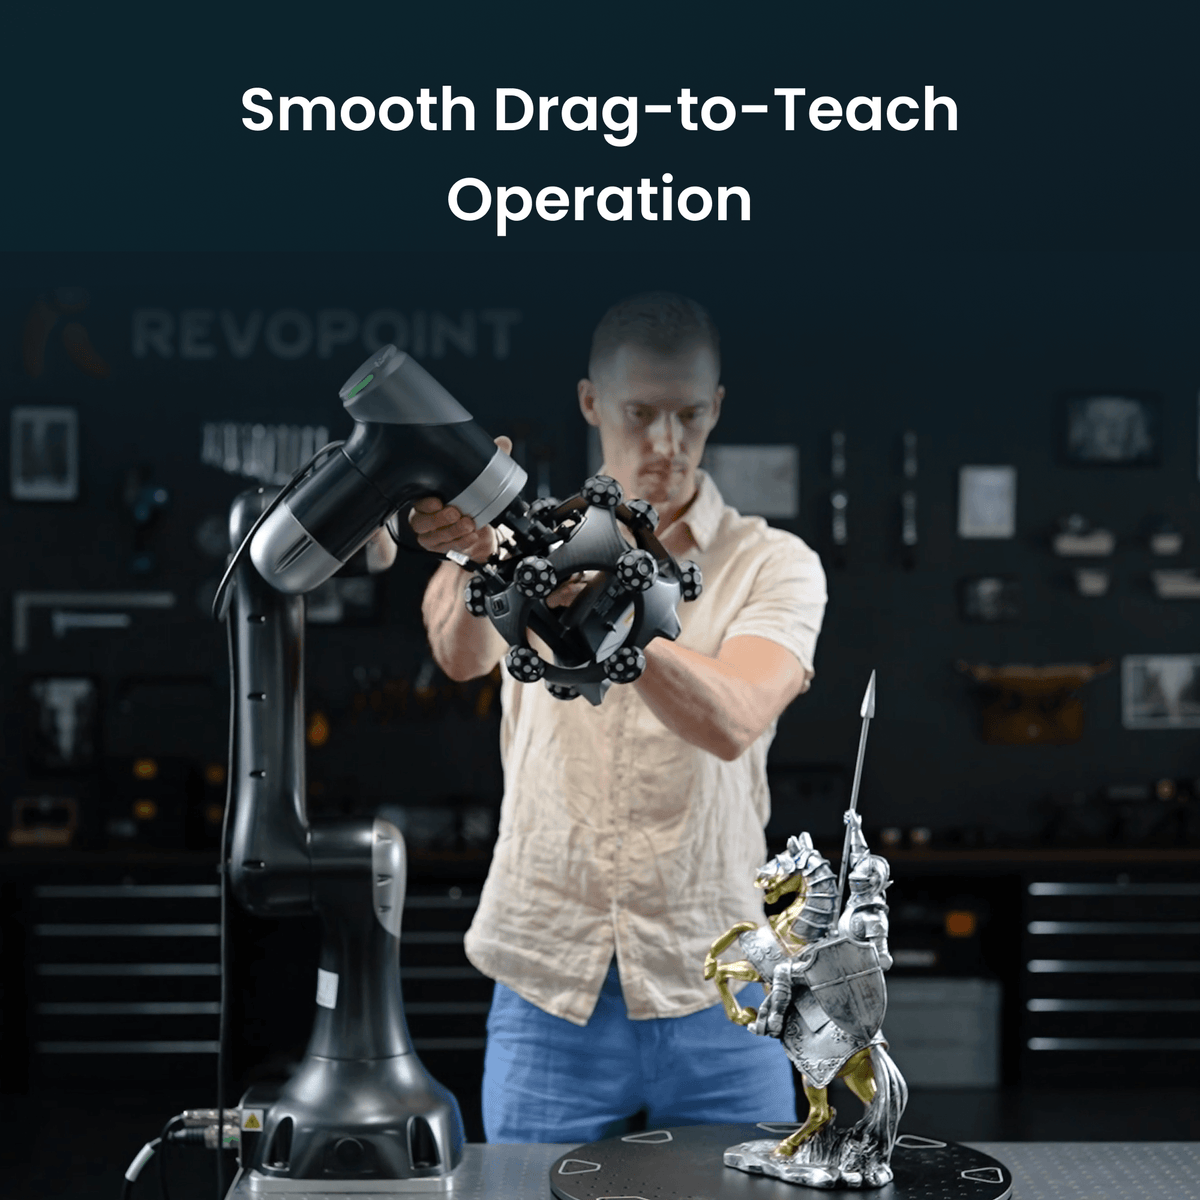
Smooth Drag-to-Teach Operation
Pre-scan to verify robot paths, scan coverage, and data quality — maximizing scan success.


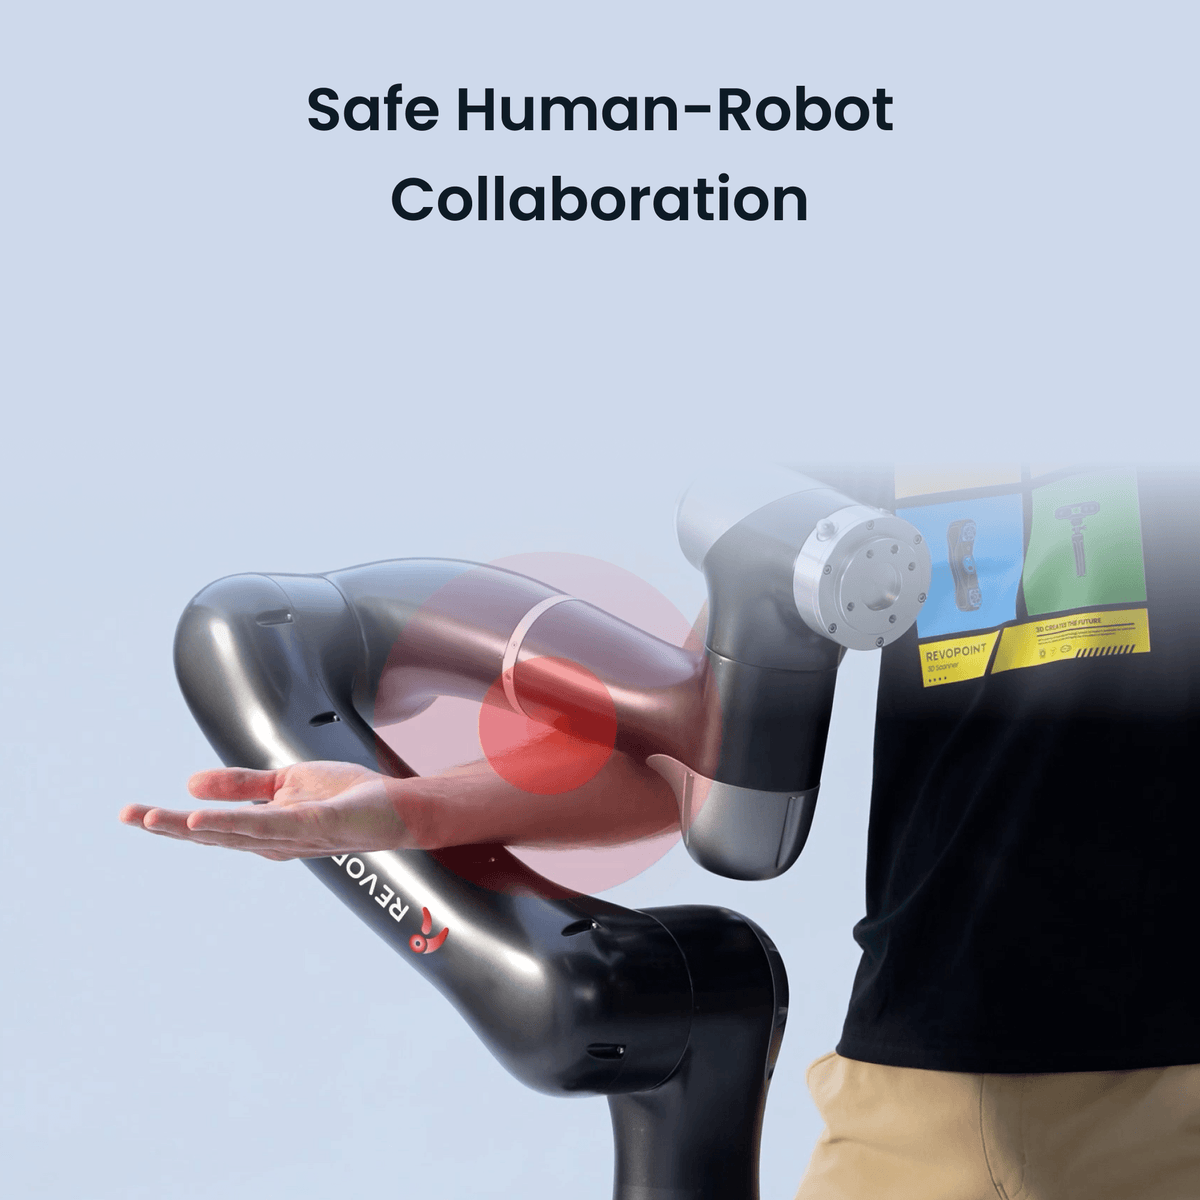
Collaboration sécurisée
Travaillez en toute sécurité aux côtés du robot – sans barrières de sécurité. La sensibilité de force de 1 N assure une protection complète contre les collisions.


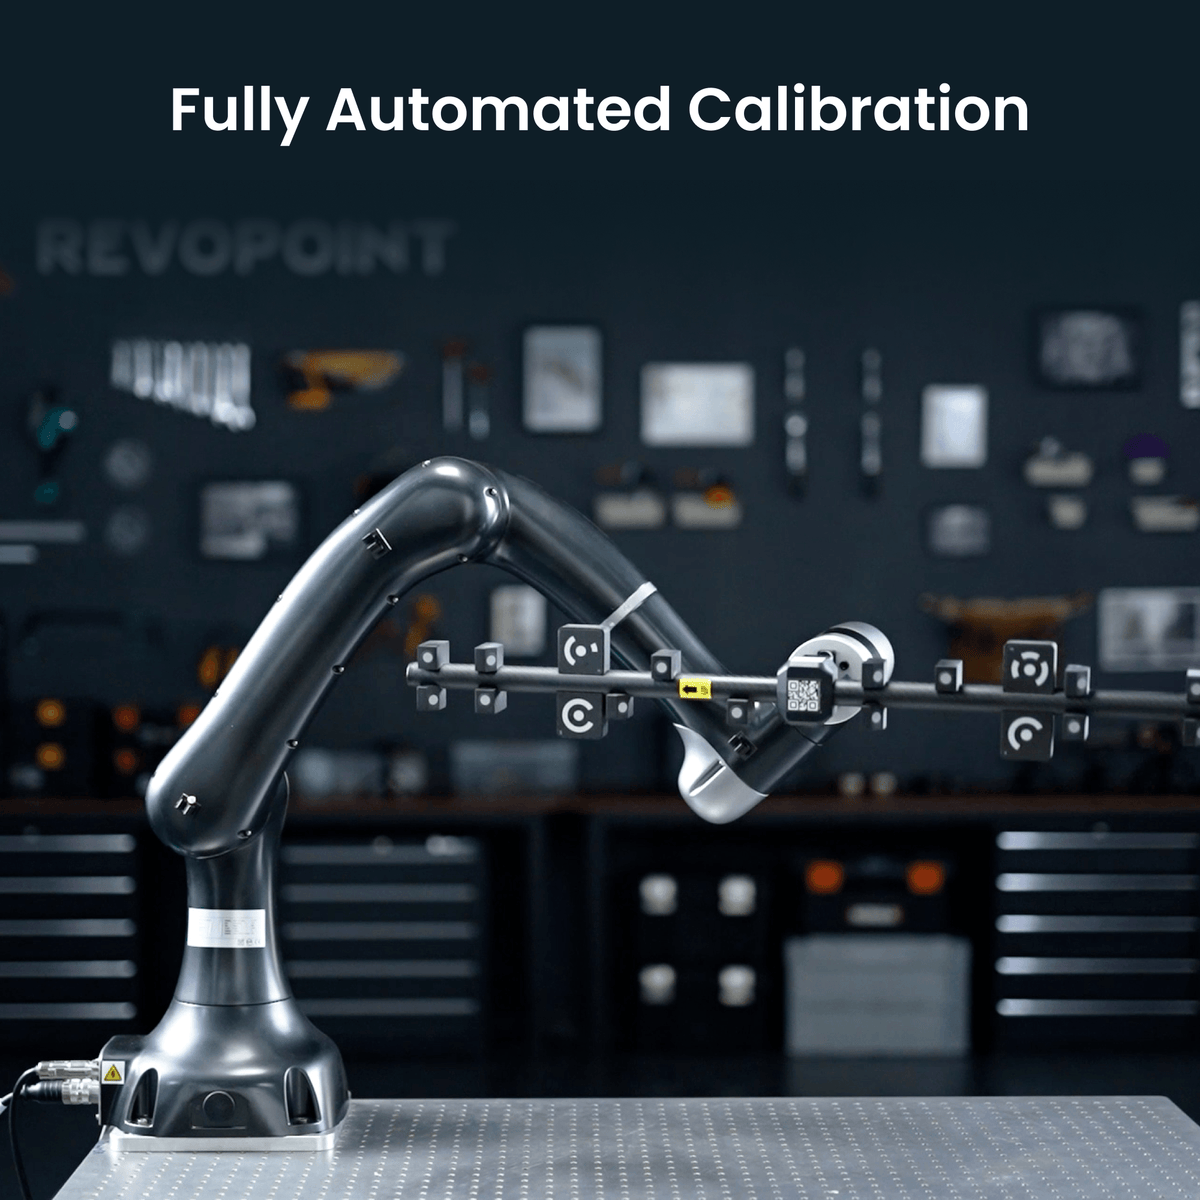
Fast Automated Calibration
Achieve perfect multi-pose calibration free of human error with Trackit SR and Vbot 9's auto-calibrating system — reliable, accurate, and easy.


Third-Party Development Kit
A TCP/IP control protocol connects third-party applications to Revo Track for real-time control over scanning and post-processing
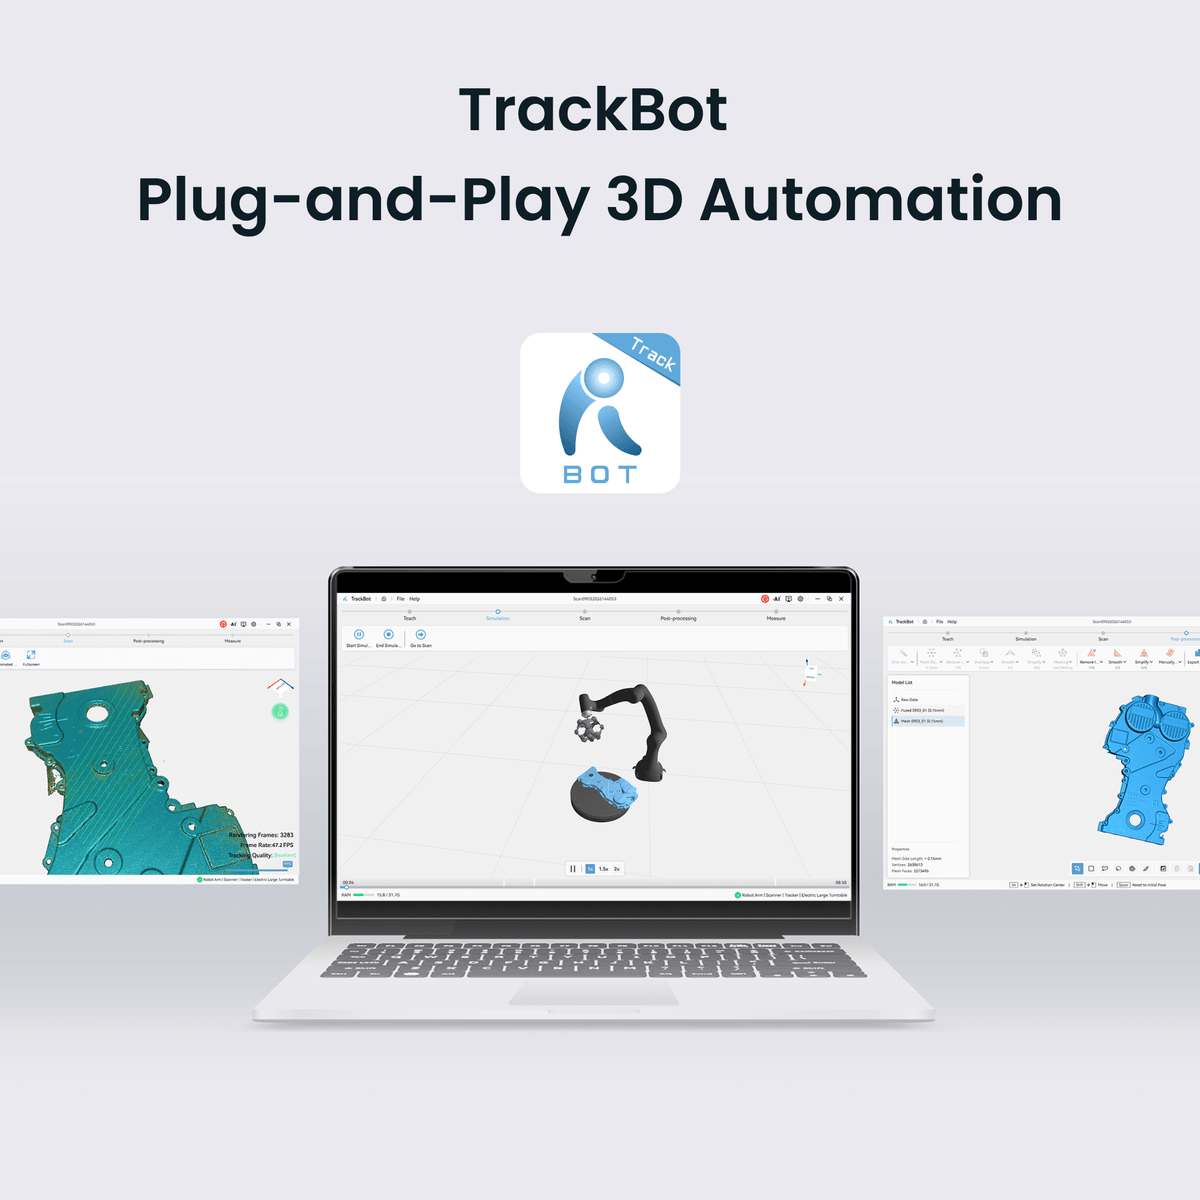
TrackBot – Automatisation 3D plug‑and‑play
Configurez des scans automatisés en quelques minutes – apprentissage par glisser‑déposer, CAD‑vers‑trajectoire ou vision‑vers‑trajectoire. Aucune programmation requise.


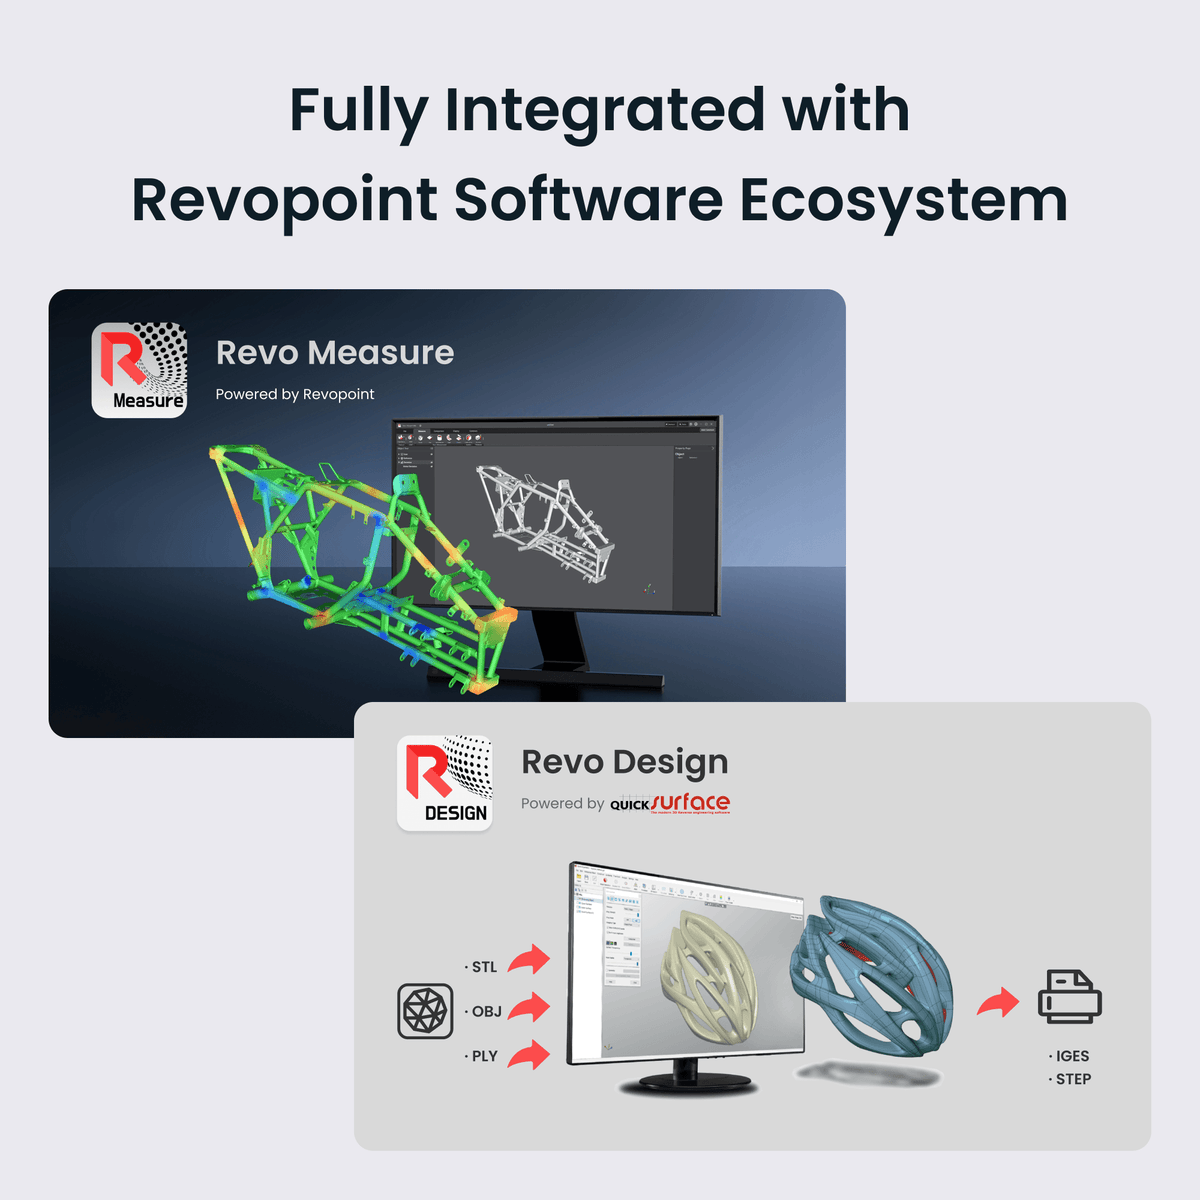
Entièrement intégré à l'écosystème logiciel Revopoint
Intégrez Revo Measure pour des mesures en un clic, la comparaison CAO et plus de 10 fonctions GD&T.


Detachable & Flexible
The Trackit SR Scanner detaches from the Vbot 9 for independent handheld use — giving you the flexibility to switch between fully automated robotic scanning and manual scanning without changing your setup.

Scanner 3D à suivi Trackit SR
Détachez le scanner pour une numérisation sans fil autonome et sans marqueurs – idéal pour les structures complexes ou tout scénario que le bras robotisé ne peut atteindre. Conserve une haute précision de numérisation en mode robotisé comme en mode portable.
En savoir plus
Robot Vbot 9
Cobot 6 axes léger avec un rayon de travail de 919 mm et une sensibilité de force de 1 N pour une collaboration homme‑robot sûre. S’associe parfaitement au Trackit SR pour une numérisation multi‑posture automatisée sur des pièces complexes.
En savoir plusSolutions professionnelles

Automated 3D Scanning
Automatically plan multi-pose scan paths across blade surfaces and root features with AI collision avoidance — completing 360° point cloud capture in a single setup.

Additive Manufacturing
Automatically capture point clouds of overhangs, lattice structures, and internal cavities — generating STL data for model repair, process compensation, and remanufacturing.

Casting and Forging
Scan castings and hot workpieces automatically with real-time thermal compensation — rapidly identifying stock deviation, shrinkage, and surface defects to accelerate mold correction.

Plastics
Automated inspection for injection-molded, blow-molded, and thermoformed parts — detecting shrinkage, warping, springback, and contour deformation across batch production.

Metal Forming
Automatically scan weld seams, hole positions, and surface profiles on automotive body panels — comparing point clouds against CAD with open TCP/IP interfaces for production line integration.

Battery Inspection
Multi-pose robotic scanning covers all six faces, sealing zones, and terminals of prismatic battery housings — detecting bulging, dents, sealing misalignment, and dimensional deviations.
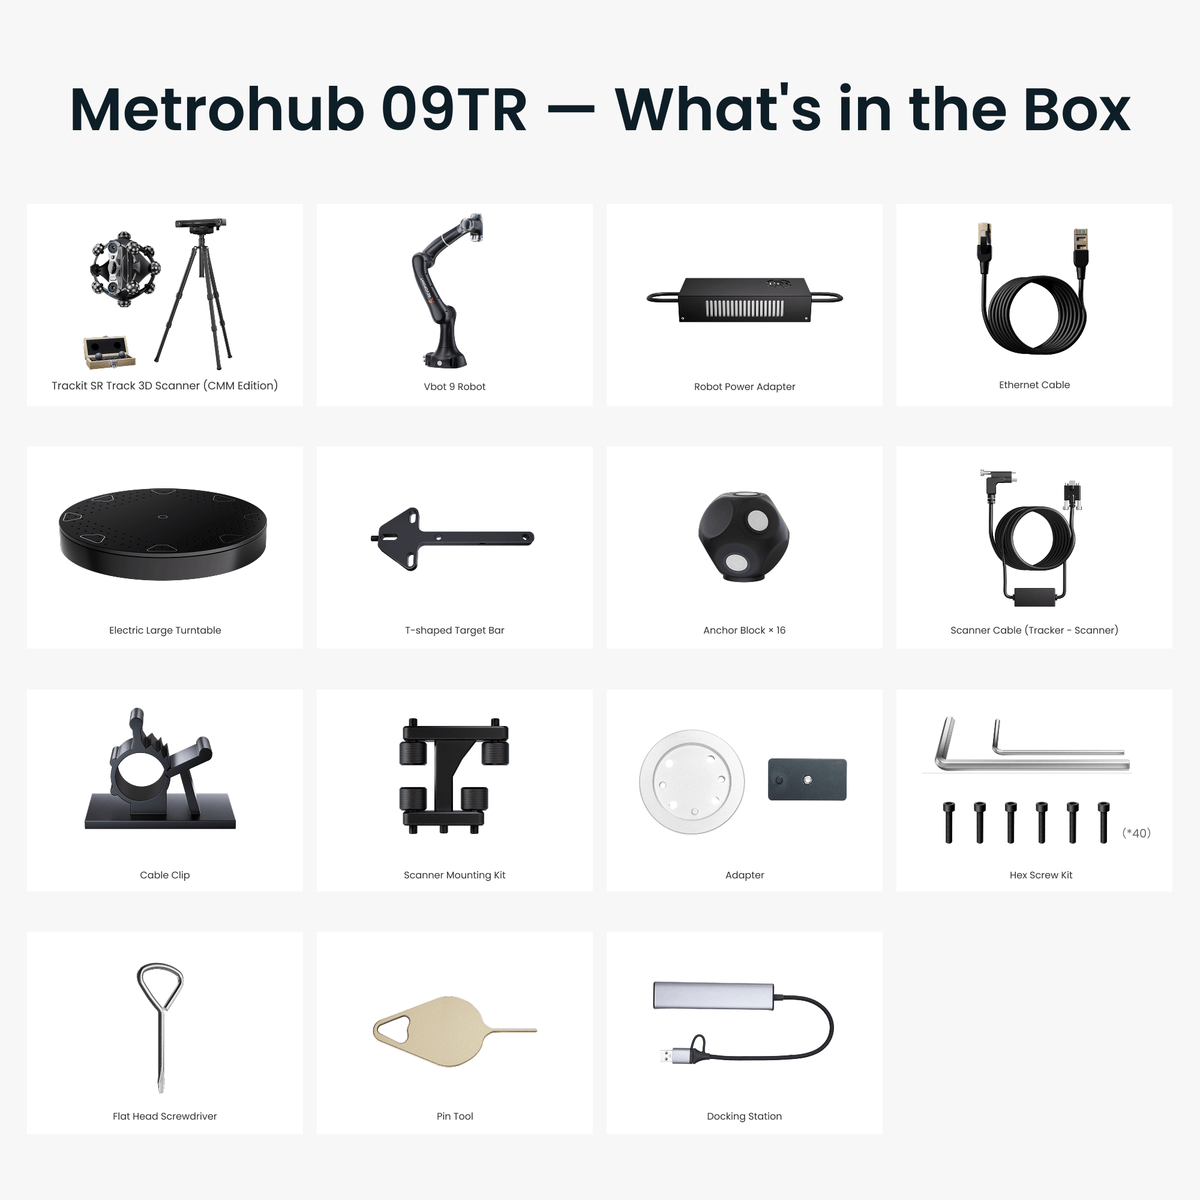
Que contient la boîte?
Standard Edition

Trackit SR Track 3D Scanner
(CMM Edition)

Vbot 9 Robot

Robot Power Adapter

Ethernet Cable

Electric Large Turntable

T-shaped Target Bar

Anchor Block × 16

Scanner Cable (Tracker - Scanner)

Cable Clip

Scanner Mounting Kit

Adapter

Hex Screw Kit

Flat Head Screwdriver

Pin Tool

Docking Station
Spécifications
| Système de numérisation 3D robotisé Metrohub 09 TR | |
|---|---|
| Composants principaux | Scanner 3D à suivi optique Trackit SR, Robot Vbot 9 |
| Exactitude volumétrique du Metrohub 09TR① | 0,025 mm + 0,04 mm × L (m) |
| Scanner 3D à suivi optique Trackit SR | |||
|---|---|---|---|
| Composants principaux | Scanner 3D à suivi optique Trackit SR, Robot Vbot 9 | ||
| Exactitude volumétrique du Metrohub 09TR① | 0,025 mm + 0,04 mm × L (m) | ||
|
Scanner

|
Tracker

|
||
| Distance entre points, jusqu'à | 0,05 mm | Plage de taille des pièces (recommandée) | 0,01 – 4 m |
| Vitesse de scan, jusqu'à | 2 000 000 points/s | Distance de travail | 800 – 2500 mm |
| Source lumineuse② | Mode Fin : 30 lignes laser bleues croisées Mode Distance : 17 lignes laser bleues parallèles Mode Trous profonds : 1 ligne laser bleue unique |
Cadre de suivi minimum | 587 × 569 mm à 800 mm |
| Distance de travail | Lignes laser croisées : 200 – 400 mm Lignes laser parallèles : 250 – 500 mm Ligne laser unique : 200 – 400 mm |
Cadre de suivi maximum | 2075 × 1778 mm à 2500 mm |
| Aire de capture unique à distance la plus proche | 123 × 130 mm à 200 mm | Volume de suivi | 3 m³ |
| Aire de capture unique à distance la plus éloignée | 330 × 325 mm à 500 mm | Poids | 1,5 kg |
| Poids | 1,0 kg | Dimensions (L × l × H) | 441 × 111 × 103 mm |
| Dimensions (L × l × H) | 250 × 250 × 177 mm | Bande de suivi | NIR |
| Plage de température de fonctionnement③ | 0 – 30 ℃ | ||
| Formats de sortie | PLY, OBJ, STL, ASC, 3MF, GLTF, FBX | ||
| Matériau | Châssis : fibre de carbone Boîtier : polycarbonate |
||
| Robot | ||
|---|---|---|
|
Vbot 9

|
||
| Charge utile | 5 kg | |
| Rayon de travail | 919 mm | |
| Poids | 17,5 kg | |
| Nombre d’axes | 6 | |
| Vitesse TCP maximale | ≤ 2,0 m/s | |
| Température de fonctionnement | 0 °C ~ +50 °C | |
| Température de stockage | −10 °C ~ +55 °C | |
| Humidité maximale | 0 % ~ 93 %, sans condensation ni givre | |
| Amplitude articulaire (ROM) | Axe J1 | ±360° |
| Axe J2 | ±135° | |
| Axe J3 | −170° ~ +140° | |
| Axe J4 | ±360° | |
| Axe J5 | ±360° | |
| Axe J6 | ±360° | |
| Vitesse d’un axe | Axe J1 | 180°/s |
| Axe J2 | 180°/s | |
| Axe J3 | 180°/s | |
| Axe J4 | 180°/s | |
| Axe J5 | 180°/s | |
| Axe J6 | 180°/s | |
| Niveau sonore | ≤ 70 dB(A) | |
| Type de commande | Intégrée | |
|
Remarques ① La précision volumétrique est obtenue dans un environnement de laboratoire contrôlé. Les résultats réels peuvent varier en fonction des conditions d’utilisation. ② Consignes de sécurité pour laser de classe 2 : 1) Ce produit utilise un projecteur laser de classe 2. Évitez de regarder directement le faisceau à courte distance ! Reportez-vous à la documentation relative à la norme laser de classe 2 pour plus de détails. 2) Pour éviter toute lésion rétinienne, ne regardez pas directement le faisceau laser à travers des instruments optiques capables d’en augmenter la concentration (télescopes, objectifs d’appareil photo, etc.). 3) Pour éviter toute réflexion du laser, ne placez pas de surfaces réfléchissantes (miroirs, verre, etc.) sur le trajet du faisceau. ③ Pour garantir la précision, il est recommandé d’utiliser le produit dans une plage de température ambiante comprise entre 20 °C et 25 °C (68 °F à 77 °F). ④ Ce produit comporte des lumières clignotantes susceptibles de ne pas convenir aux personnes souffrant d’épilepsie photosensible. |
||
FAQ
Prend‑il en charge les interfaces de développement secondaire ?
D'autres marques de robots industriels et collaboratifs sont‑elles prises en charge ?
Que contient le package ?
Dois‑je programmer et enseigner le robot ?
Quelle est la différence fondamentale entre le Metrohub 09YU et le 09TR ?
En quoi le Metrohub 09YU et le Metrohub 09TR diffèrent-ils en précision et en efficacité de numérisation ?
(2) Vitesse : Le Metrohub 09YU atteint 3 000 000 points/s en mode laser multi‑lignes et 7 000 000 points/s en mode lumière structurée bleue plein champ. Le Metrohub 09TR atteint 2 000 000 points/s pour une acquisition coordonnée robot + suivi optique.
En quoi les exigences de déploiement diffèrent-elles entre le Metrohub 09YU et le Metrohub 09TR ?
Quel logiciel est utilisé avec le Metrohub 09YU et le Metrohub 09TR ? Leurs fonctions sont-elles identiques ?
Quelles sont les différences entre les modes de numérisation ?
Le Metrohub 09TR prend en charge le suivi stationnaire et le suivi sur plateau tournant. Le suivi stationnaire convient aux petites pièces ; le suivi sur plateau tournant coordonne le Tracker, le scanner, le robot et le plateau tournant pour la capture de pièces plus grandes.
En quoi les flux de travail de numérisation diffèrent-ils ?
Le Metrohub 09TR gère le champ de vision du Tracker, la calibration main‑œil, les trajectoires d'apprentissage du robot et la coordination du plateau tournant. En mode suivi stationnaire, le Tracker et la pièce doivent rester immobiles pendant la numérisation.